収穫ロボットは本当に人手不足を解消するか:選択的収穫の壁
収穫ロボットは農業労働力不足の解決策として期待されるが、いちご・トマトなど選択的収穫を要する品目では、認識精度と作業速度の両立が依然難しい。現時点で商用実用に至っている領域と、まだ研究段階の領域を分…
UAV、自律走行トラクター、収穫ロボット、RTK測位の応用。
収穫ロボットは農業労働力不足の解決策として期待されるが、いちご・トマトなど選択的収穫を要する品目では、認識精度と作業速度の両立が依然難しい。現時点で商用実用に至っている領域と、まだ研究段階の領域を分…
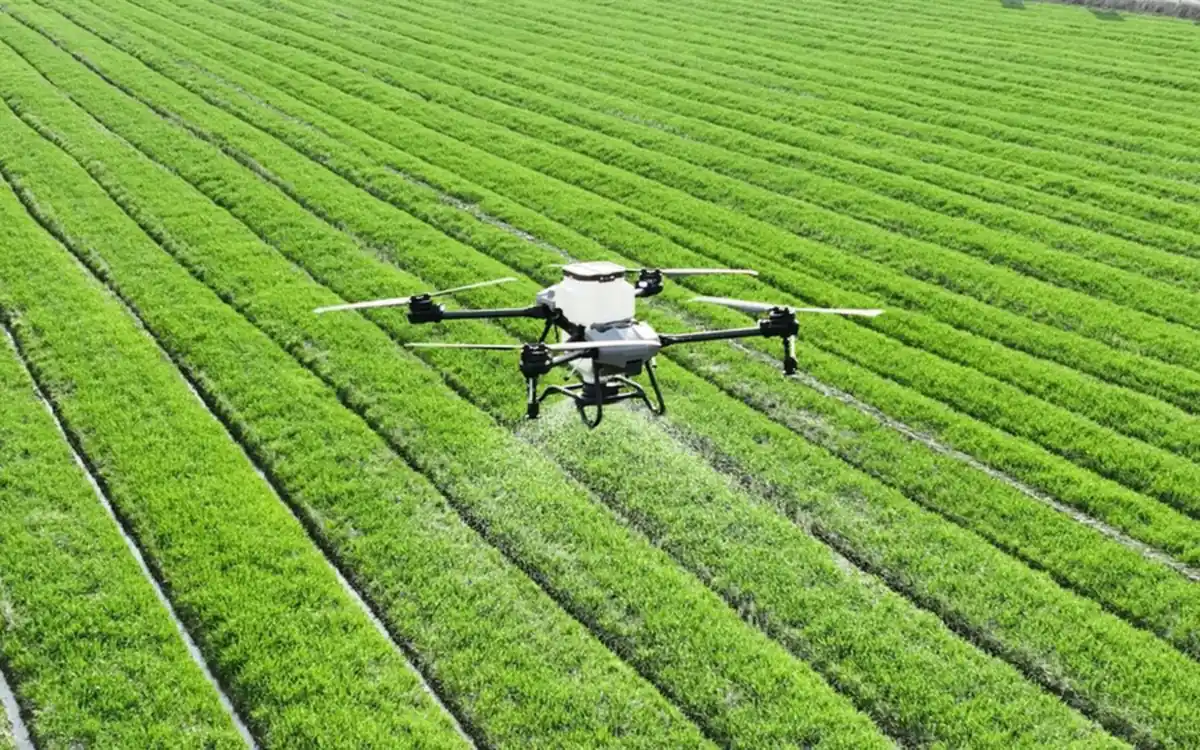
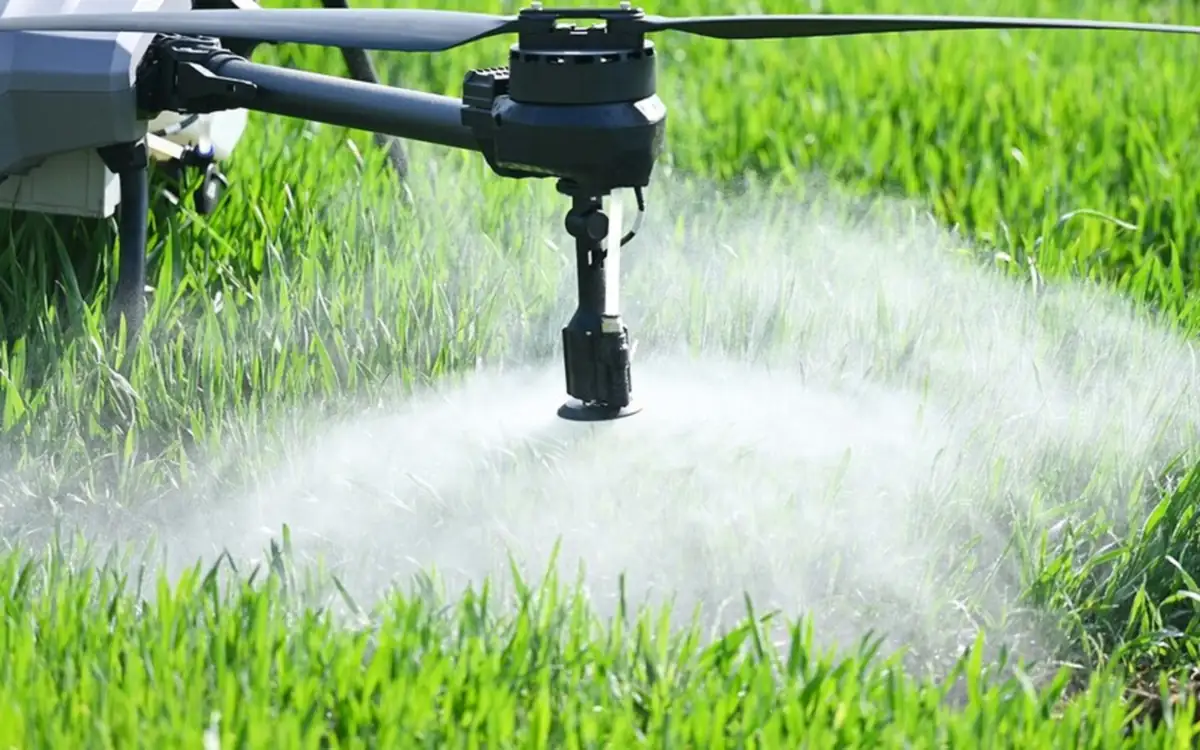
農業用ドローンの薬剤散布は、機体認証、操縦者資格、農薬登録、飛行計画と複数の制度の交差点に位置する。実装事例から、事故に至った運用の共通パターンを整理する。
RTK測位はカタログ上センチメートル級の精度を謳うが、実効精度は基準局からの距離、電離層の状態、マルチパス、機体挙動によって数十センチメートルに悪化する。基準局ネットワークの実務を整理する。
ニュースレター
新着記事のダイジェスト、特集の背景、編集部から気になった技術文献を、月〜金のうち 1 通お届けします。
いつでも解除できます。プライバシーはプライバシーポリシーをご覧ください。
登録ありがとうございました。
当サイトはサイト機能と広告配信(Google AdSense、Microsoft Advertising)のため Cookie を使用します。 詳細はクッキーポリシーをご覧ください。