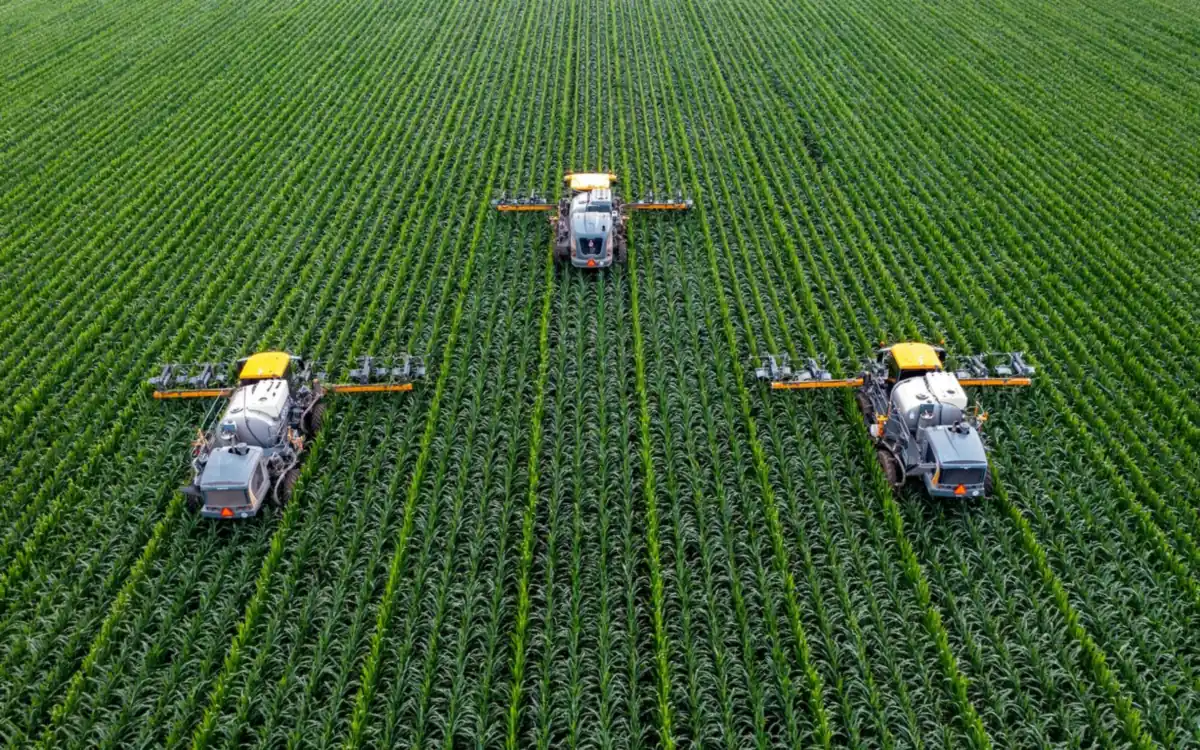
収穫ロボットは本当に人手不足を解消するか:選択的収穫の壁
収穫ロボットは農業労働力不足の解決策として期待されるが、いちご・トマトなど選択的収穫を要する品目では、認識精度と作業速度の両立が依然難しい。現時点で商用実用に至っている領域と、まだ研究段階の領域を分…
編集方針
導入事例や販促材料ではなく、一次資料と技術文書に基づく検証記事を軸にしています。数値には出典を、主張には反論を、実装には運用の実感を添えて、読者が自分で判断できる素材を提供します。
カテゴリー
データ・意思決定・運用・機械。それぞれの切り口が交差する現場を、独立した編集視点でまとめます。
注目記事
収穫ロボットは農業労働力不足の解決策として期待されるが、いちご・トマトなど選択的収穫を要する品目では、認識精度と作業速度の両立が依然難しい。現時点で商用実用に至っている領域と、まだ研究段階の領域を分…
農業用ドローンの薬剤散布は、機体認証、操縦者資格、農薬登録、飛行計画と複数の制度の交差点に位置する。実装事例から、事故に至った運用の共通パターンを整理する。
RTK測位はカタログ上センチメートル級の精度を謳うが、実効精度は基準局からの距離、電離層の状態、マルチパス、機体挙動によって数十センチメートルに悪化する。基準局ネットワークの実務を整理する。
農業用IoTセンサーの通信方式には、LoRaWAN、Sigfox、LTE-M、NB-IoTなど複数の選択肢がある。それぞれ得意な条件、料金構造、電池寿命、通信距離が異なる。技術仕様のみで選ぶと現場運…
オランダの施設園芸はエネルギー最適化を含む統合制御を発達させ、日本は品目多様性と作業者中心の設計を優先してきた。両者を比較すると、単なる技術遅れではなく異なる合理性が見えてくる。
気象データから蒸発散量を計算して灌漑量を制御する方式は、教科書的にはよく整理された枠組みだが、実装では気象計測の誤差、土壌貯留量の変動、作物係数のずれ、圃場スケールの不均一性が絡み合う。
編集の 4 つの約束
誰かの主張を要約するのではなく、複数の資料と現場の観察から再構成した記事だけを掲載します。
学術論文、政府・国際機関の報告書、企業技術文書。参照可能な資料を出典として明記します。
結論と、それを支える根拠を明確に分けて記述します。推測は推測として、実測は実測として。
記事内には少なくとも一つ、その主張の限界や反対の視点を明示します。片側だけの記事は掲載しません。
誤りが判明した場合は本文を修正し、修正内容と日付を記事末尾に残します。
ニュースレター
新着記事のダイジェスト、特集の背景、編集部から気になった技術文献を、月〜金のうち 1 通お届けします。
いつでも解除できます。プライバシーはプライバシーポリシーをご覧ください。
登録ありがとうございました。
当サイトはサイト機能と広告配信(Google AdSense、Microsoft Advertising)のため Cookie を使用します。 詳細はクッキーポリシーをご覧ください。